滚柱式超越离合器
Www.GeLuFu.com 格鲁夫 2026-11-21 22:59:36
点击:
滚柱式超越离合机的结构形式和工作原理
滚柱式超越离合器根其内轭(星轮)位置不同分为外星轮为外星轮和内星轮两种,所谓轭是指圆柱与圆柱孔的共轭面,而星轮是具有容纳滚柱的凹槽的零件。为了便于加工和保证加工精度,内星轮式的被广泛采用。按星轮工作面的形状不同,又可分为平面型、对数螺旋面型和偏心圆柱面型等三种。其中平面型加工简单,应用广泛,但其楔触角不随滚柱磨损和接触位置的不同而改变而改变而变化,但加工较困难;偏心圆柱面的加工难易程度、使用性能、寿命均居于前二者之间。
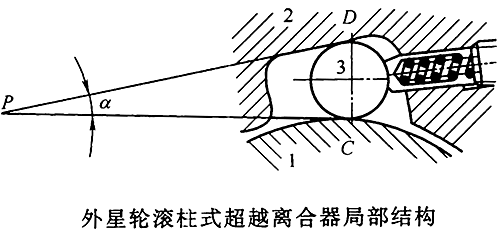
如下图所示,半径为r的滚子3,与外星轮2切于D点并与内轭1切于C点,过切点C、D的切线交于P点,其夹角a称为楔角,角为超越离合器最重要的参数之一。滚子与内外轭角为超越离合器最重要的参数之一。滚子与内外轭接触面间的摩擦因数分别为μ1、μ2、。
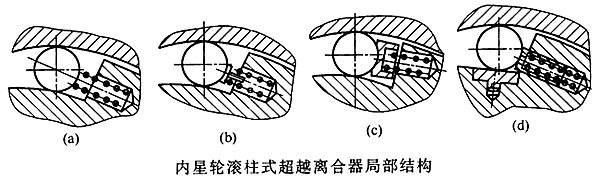
常用内星轮滚柱超越离合机结构简介
常用内星轮滚柱超越离合器有如下图所示的三种形式。
(a)单向型滚柱超越离合器
(b)带拨爪的单向型超越离合器
(c)带拨爪的双向型超越离合器
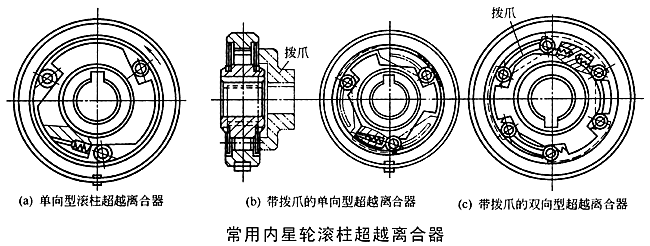
①单向型离合器滚柱在弹簧力作用下,始终与外轭圈和星轮接触。当外轭圈主动逆时针旋转或内星轮主动顺时针旋转时,离合器均进入楔合状态,即工作状态;反之,离合器为脱开状态。
②带拨爪的单向型离合器这种离合器比单向型离合器增设了拨爪,不论外轭圈或星轮何者主动,只能传递单向运动。当外轭主动时,通过拨爪拨动滚柱使运动中断。拨爪和传动系统中起操纵用的运动未中断前和离合器一起转动。
③带拨爪的双向型离合器它和带拨爪单向型离合器的区别在于有对称布置的星轮工作面和滚柱,不论外轭圈和星轮何者主动,均能两个方向传递运动。当拔爪主动外轭固定、内星轮与从动轴相连时,拨爪可双向带动内星轮转动,也可通拨爪来使传动中断,拨爪可由传动系统中起操纵作用的运动链或直接用杠杆来控制,使从动轴作正、反转输出,是一种可逆离合器。
多滚柱单向超越离合机结构简介
如下图所示为多滚柱单向超越离合器结构。它是一种用于汽车、拖拉机等传递大转矩的超越离合器。
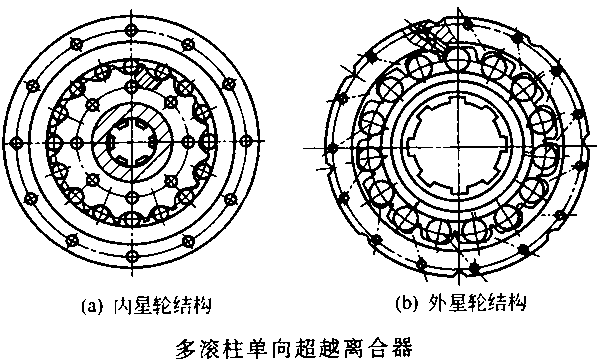
滚柱式超越离合器。
滚柱式超越离合器的特点是:滚柱在滚道内能自由转动,磨损后仍能保持圆形,而且滚柱与内外轭的接触点在楔紧和分离时并不相同,因而磨损均匀;当过载时,滚柱滑动,离合器不会受到破坏,在转矩减小后,离合器仍能锁紧,恢复正常工作状态。
滚柱式单向超越离合机的主要技术参数及安装尺寸
滚柱式单向超越离合器如下图所示,其主要技术参数和尺寸系列见下表。
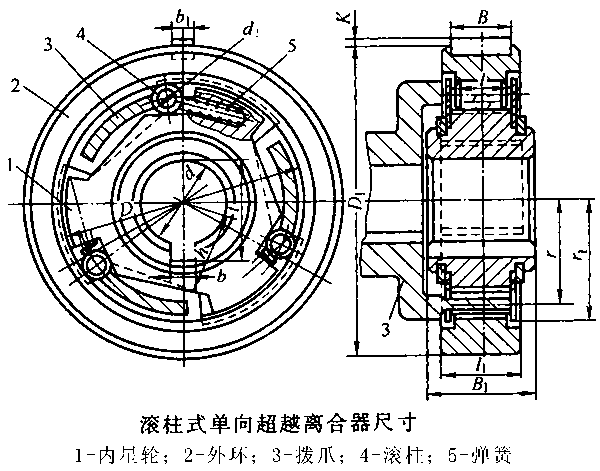
滚柱式单向超越离合器的主要技术参数
|
技术特性 |
离合器直径D/mm | ||||||||||
|
32 |
40 |
50 |
65 |
80 |
100 |
125 |
160 |
200 | |||
|
滚柱数z | |||||||||||
|
3 |
5 |
3 |
5 | ||||||||
|
许用转矩[T]/N·m |
2.5 |
4.5 |
8.5 |
16.5 |
33 |
55 |
70 |
120 |
210 |
390 |
770 |
|
允许总的接合次数(寿命) |
5×10⁶ | ||||||||||
|
允许每分钟最高接合次数/min-1 |
250 |
200 |
160 |
125 |
100 |
80 |
65 |
50 |
40 | ||
|
超越时的极限转速/r·min-1 |
3000 |
2500 |
2000 |
1500 |
1250 |
1000 |
800 |
630 |
500 | ||
|
以极限转速超越时,对外环的允许最大摩擦转矩/N·m |
0.2 |
0.22 |
0.42 |
0.5 |
1 |
1.7 |
2.1 |
2.4 |
4.2 |
7.8 |
16 |
|
接合时离合器的最大空转角度 |
3º |
2º30′ |
2º |
1º30′ |
1º |
45′ |
30′ | ||||
注:1.表中所列许用转知为在每分钟高接合次数和极限转速情况下的数值,当实际每分钟接合次数和转速低于此极限时,许用转矩可以提高20%。
2.当滚柱磨损量达到直径的1.5%时,楔角急剧增加大,将导致离合器打滑。
3.超过允许总的接合次数时,由于零件摩损,也将使离合器打滑。
滚柱式单向超越离合器的尺寸系(系考) /mm
|
D |
滚柱数z |
许用转矩[T]/N·m |
D1
(k6) |
d1
(h6) |
d
(H7) |
B |
B1 |
b
(H8) |
t
(H11) |
b1
(h8) |
l
(i9) |
K |
|
32 |
3 |
2.5 |
45 |
4 |
10 |
12 |
1800.24 |
3 |
11.1 |
3 |
8 |
1.2 |
|
12 |
4 |
13.6 | ||||||||||
|
14 |
15.6 | |||||||||||
|
40 |
4.5 |
55 |
5 |
14 |
15 |
22 |
4 |
10 |
1.8 | |||
|
16 |
5 |
17.9 | ||||||||||
|
18 |
19.9 | |||||||||||
|
50 |
8.5 |
70 |
6 |
16 |
18 |
2500.24 |
17.9 |
5 |
12 |
2.3 | ||
|
18 |
19.9 | |||||||||||
|
20 |
6 |
22.3 | ||||||||||
|
65 |
16.5 |
85 |
8 |
16 |
20 |
2800.28 |
5 |
17.9 |
14 | |||
|
20 |
6 |
22.3 | ||||||||||
|
25 |
8 |
27.6 | ||||||||||
|
80 |
3 |
33 |
105 |
10 |
20 |
250-0.15 |
3500.34 |
6 |
22.3 |
6 |
18 |
2.6 |
|
25 |
8 |
27.6 | ||||||||||
|
30 |
32.6 | |||||||||||
|
35 |
10 |
37.9 | ||||||||||
|
5 |
55 |
25 |
8 |
27.6 | ||||||||
|
30 |
32.6 | |||||||||||
|
35 |
10 |
37 | ||||||||||
|
100 |
3 |
70 |
130 |
13 |
25 |
300-0.15 |
4500.34 |
8 |
37.9 |
8 |
24 |
3.2 |
|
30 |
27.6 | |||||||||||
|
35 |
10 |
37.6 | ||||||||||
|
40 |
12 |
42.9 | ||||||||||
|
5 |
120 |
30 |
8 |
32.6 | ||||||||
|
35 |
10 |
37.9 | ||||||||||
|
40 |
12 |
42.9 | ||||||||||
|
125 |
5 |
210 |
160 |
16 |
35 |
350-0.25 |
5500.40 |
10 |
37.9 |
8 |
28 |
3.2 |
|
40 |
12 |
42.9 | ||||||||||
|
45 |
14 |
48.3 | ||||||||||
|
50 |
16 |
53.6 | ||||||||||
|
160 |
390 |
200 |
20 |
70 |
400-0.25 |
6000.40 |
20 |
74.3 |
12 |
32 |
3.3 | |
|
200 |
770 |
250 |
25 |
90 |
500-0.30 |
7000.40 |
24 |
95.2 |
40 |
注:1.根据传动要求,外环、星轮可以和传动件做成一体。
2.离合器的技术要求:同一离合器的滚柱直径尺寸允差,D≤80mm时,允差为0.005mm;D>80mm时,允差为0.008mm.顶销在孔中不应有咬住现象,应保证顶销和滚柱在任何位置上都能始终接触。用手轻微沿轴向推动离合器星轮时,应保证顶销和滚柱在任何位置上都能始终接触。用手轻微沿轴向推动离合器星轮时,应感觉到滚柱和盖板、盖板和外环间有少量的间隙。
超越离合机的结构及工作过程
超越离合器的工作过程可分成四个阶断,即锁紧,加速、工作、脱开。
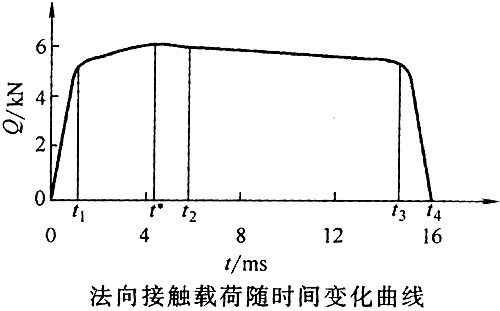
①锁紧外轮开始运动,使滚柱与外轭及星轮同时锁紧时锁紧,接触法向压力Q从0上升到Qj=Tj/z(L±r1)tan(a/2)的过程(t=0~t1过程)。
②加速外轭圈继续运转,直到星轮的角速度与外轭圈角速度相同为止,这个过程为动态锁紧(t=t1~t2过程)。
③工作外轭圈、滚柱、星轮成为一体,无相对滑运,传递动力和动动(t=t2~t3过程)。
④脱开接触法向压力Q从Qj下降到0的过程,该过程与锁紧过程对称(t=t3~t4过程)。
通过对各过程中载荷与时间分析可行动载荷曲线如上图。在离合器工作循环的四个过程中,接触面法向载荷Q的变化是不同的。在锁、脱开过程中Q与时间呈线性变化,而在加速和工作过程中呈非线性变化,加速过程中速出现了Q的最大值,约为静接触正压力Q的1.2~1.4倍。因此,在对超越离合器进行接触强度分析时,应以动载荷Q为准。